
LiDARとは?意味・仕組み・活用例をわかりやすく解説

AIの初心者
「LiDAR(ライダー)」ってよく聞くんですけど、何をする技術なんですか?

AI専門家
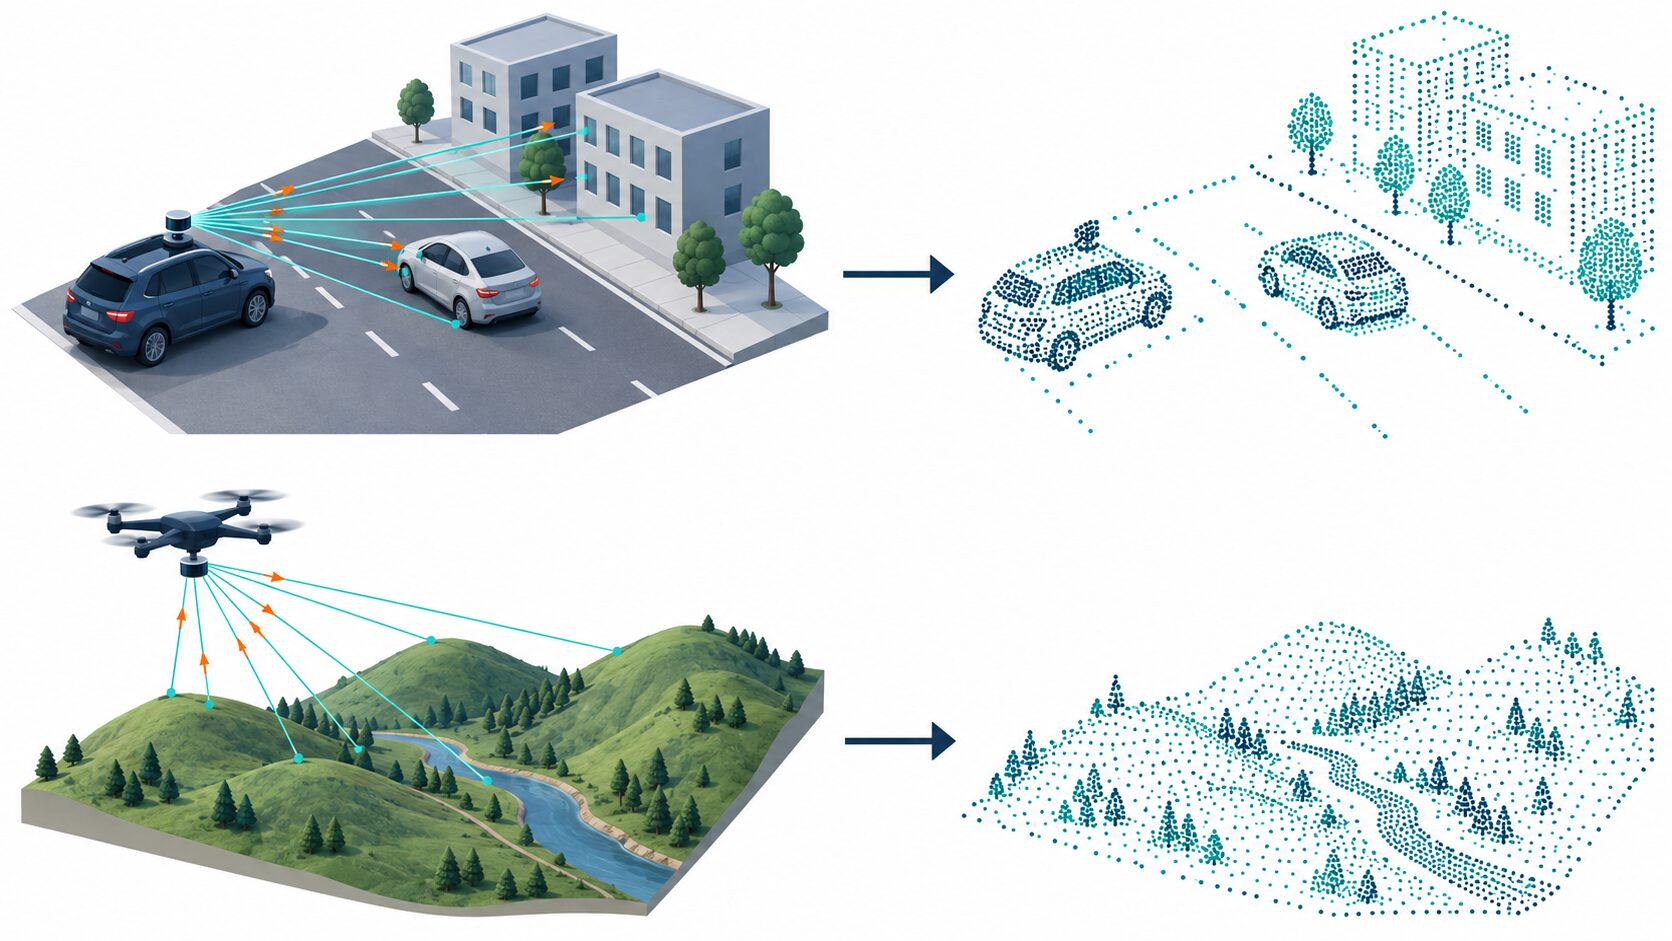
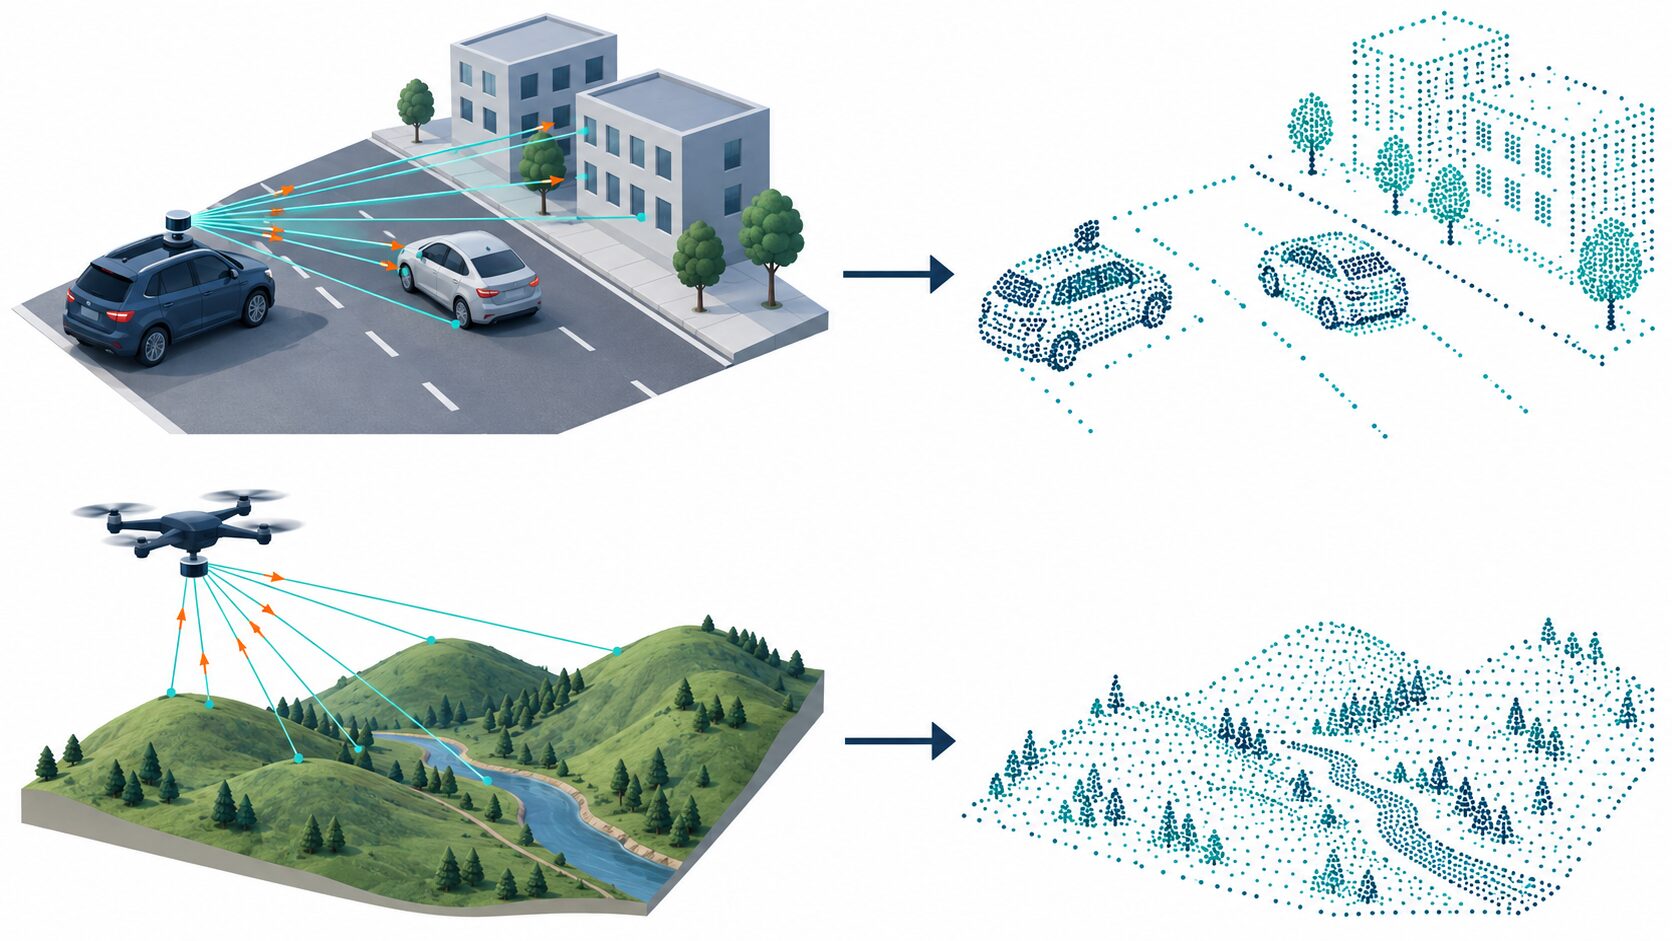
レーザー光を使って、物までの距離や形を測る技術だよ。代表的な方式では、光を出してから、物に当たって戻ってくるまでの時間を測るんだ。いろいろな方向を測れば、周囲の形も捉えられるよ。
AIの初心者
距離だけでなく、形もわかるんですね。どんな場面で使われているんですか?
AI専門家
自動運転の車やロボットが周囲の障害物を把握したり、ドローンで地形や建物を測ったりするときに使われているよ。ただ、測ったデータを使って物を見分けたり、安全な動き方を決めたりするには、別の処理も必要なんだ。
LiDAR(ライダー)は、レーザー光を使って離れた対象物までの距離を測る技術です。英語の「Light Detection and Ranging」の略で、「光による検知と測距」を意味します。対象物に直接触れずに情報を得る、リモートセンシング(遠隔計測)の一つです。
多数の位置を測ると、地面の起伏や建物の立体的な形もデータとして扱えます。そのため、LiDARは自動運転やロボットだけでなく、測量、インフラ点検、農業などにも活用されています。仕組みとデータ処理の流れを押さえたうえで、カメラ・レーダーとの違い、用途ごとの利点と注意点を見ていきましょう。
LiDARがレーザー光で距離と形を測る仕組み
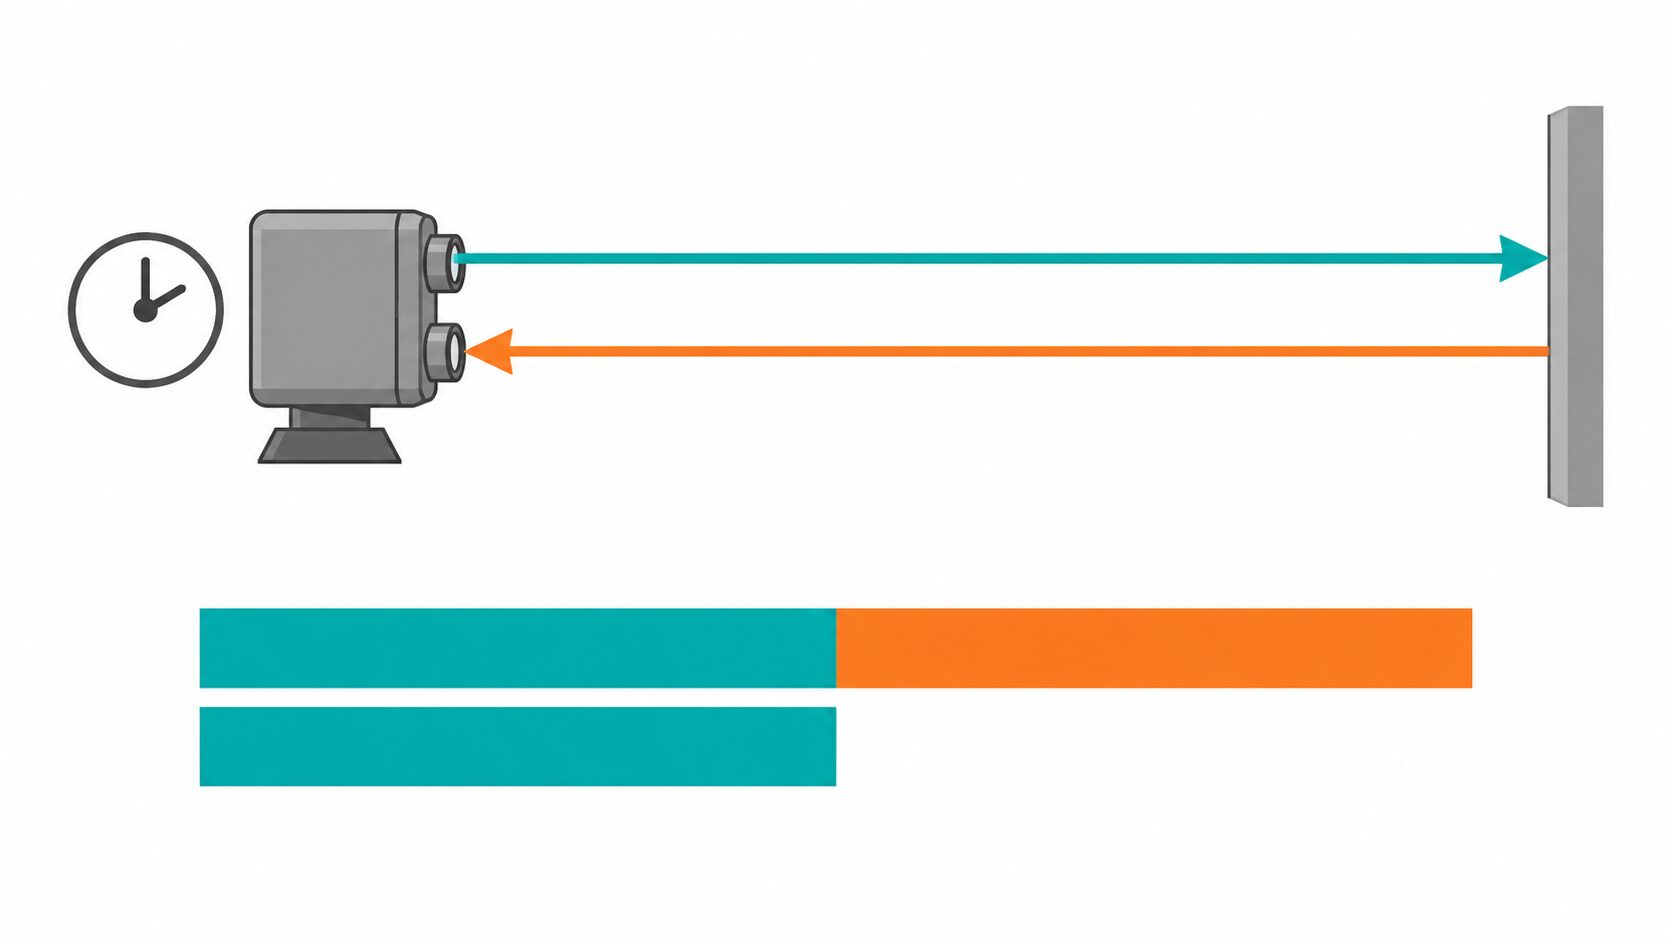
代表的なパルス式LiDARは、ごく短い時間だけレーザー光を出し、対象物から戻る反射光を受け取ります。光の速さと往復にかかった時間がわかれば、対象物までの距離を計算できます。
\(d = \frac{c t}{2}\)この式の \(d\) は対象物までの距離、\(c\) は光の速さ、\(t\) は光が往復する時間です。つまり「距離=光の速さ×往復時間÷2」です。光は装置から対象物へ進み、そこから装置へ戻ってくるため、測った時間には行きと帰りの両方が含まれます。求めたいのは片道の距離なので、光が進んだ全体の距離を2で割ります。
測定の流れは、レーザー光の照射、対象物での反射、装置での受光、時間に基づく距離計算の順です。光は非常に速く進むので、短い時間差を捉える仕組みが必要です。装置の時間を測る能力や反射光の受け取りやすさは、測定結果に関わります。
一つの方向を測るだけなら、得られるのはその方向にある物までの距離です。周囲の形を捉えるには、光を向ける方向を変えたり、多数の方向をまとめて測ったりします。測った距離と方向からそれぞれの位置を求め、点として並べたものが点群データです。3次元の点群では、点の集まりが壁の面や樹木の形、道路の起伏を表します。装置によっては、周囲を一つの平面に沿って測るものもあり、すべてのLiDARが同じ範囲の3次元データを得るわけではありません。
このように光などが移動する時間を使う測距原理は、ToF(Time of Flight)と呼ばれます。ToFは測定原理の名前であり、LiDARそのものと同義ではありません。また、LiDARにはパルスの往復時間を測る方式以外に、連続的に出す光と反射光の周波数差などを利用する方式もあります。まずはパルス式で基本を理解し、そのうえで装置ごとの方式を確認すると混同を防げます。
点群データを活用する処理とAIの役割
LiDARで得た点群には位置の情報が含まれていますが、最初から「建物」「樹木」「道路」という名前が付いているわけではありません。地図や障害物の情報として使うには、点を整え、用途に応じた意味を与える処理が必要です。
- 取得:必要な範囲を計測し、位置や反射の強さなどのデータを集めます。
- ノイズ除去:測定誤差や一時的な反射などで生じた、周囲から不自然に離れた点や不要な点を取り除きます。
- 位置合わせ:別の場所や時刻に測った点群を、共通の座標にそろえます。移動しながら測る場合は、装置の位置や向きの情報も重要です。
- 分類・モデル化:地面、建物、樹木などを分け、目的に応じて地形図や3次元モデル、障害物の位置情報へ変換します。
これは代表的な流れで、用途によって処理の順序や必要な工程は変わります。例えば地形図では地面の点を取り出すことが重要ですが、ロボットでは進路上に物があるかを素早く判定することが優先されます。点を減らす処理も有効な一方、減らしすぎると小さな障害物や細い構造が失われるため、目的に合わせた調整が欠かせません。
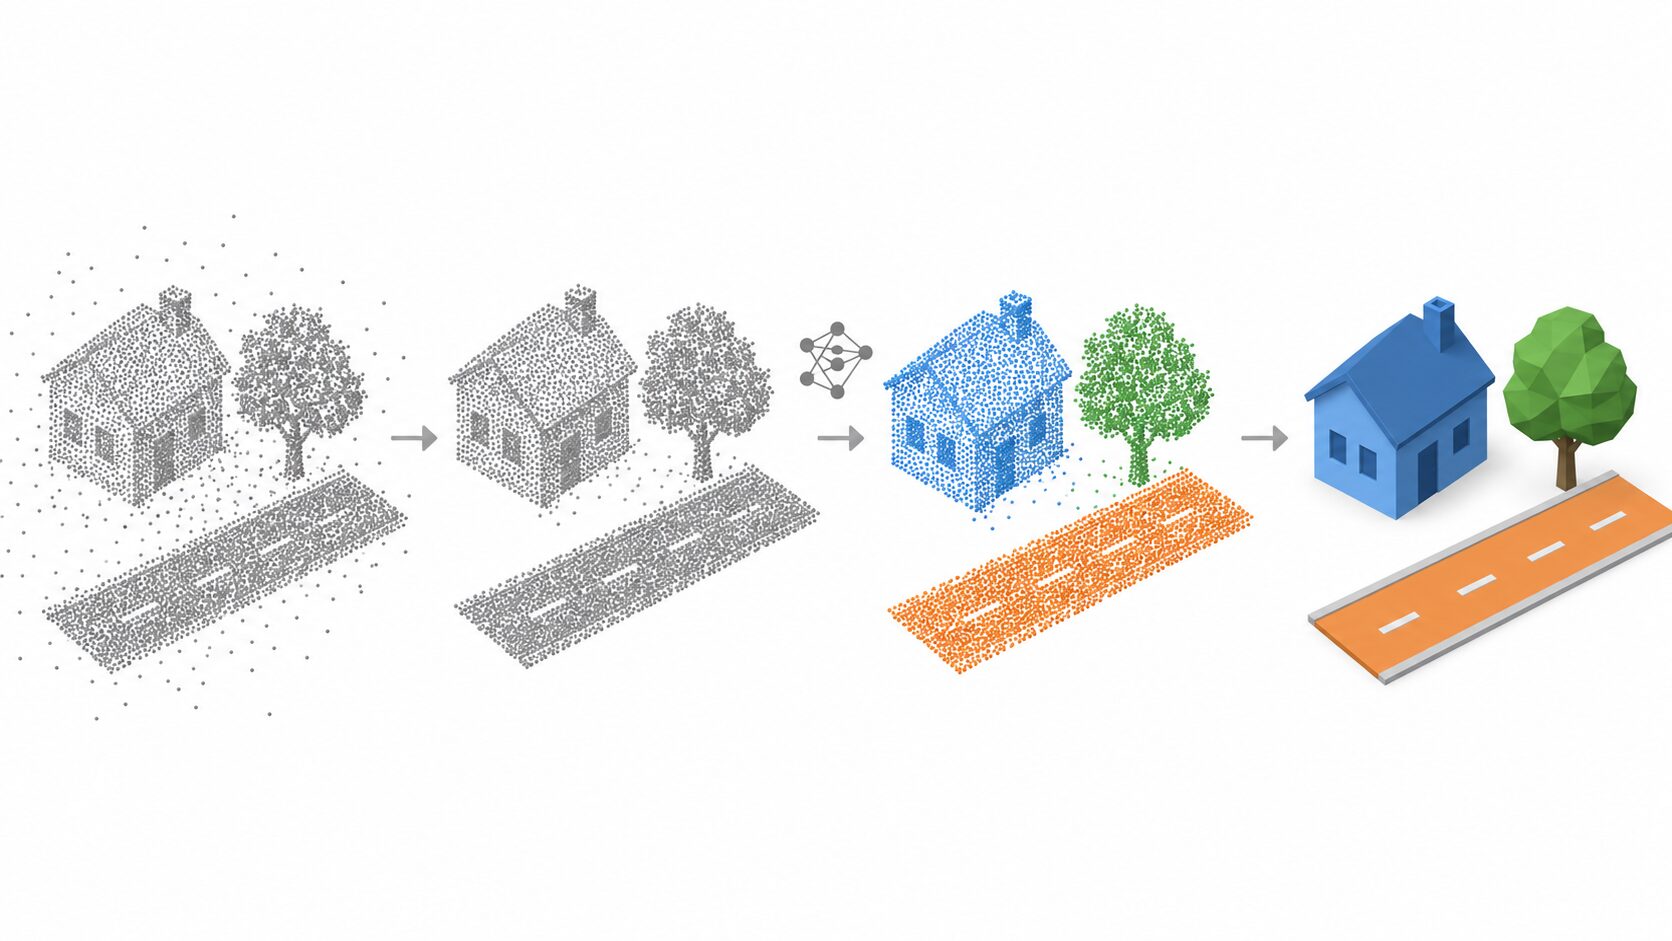
LiDAR自体はAIではなく、周囲を測るセンサー技術です。AIは、その測定結果から対象を認識する処理などで役立ちます。例えば、建物や樹木の正解情報が付いた点群から特徴を学習し、面の広がりや点の分布、周囲との位置関係を手がかりに、新しい点群を分類します。平らな壁面と枝葉が広がる領域の違いを見分ける、と考えるとイメージしやすいでしょう。
AIによる自動分類は人手の作業を減らす助けになりますが、従来の幾何学的な処理より常に正確で速いとは限りません。学習に使ったデータと実際の環境が異なれば、分類を誤ることもあります。精度や処理速度は、学習データ、点群の密度、計算機の性能などに左右されるため、対象の現場で確かめる必要があります。
写真や動画と組み合わせることもできます。点群で建物の形を捉え、同じ位置に対応する写真の色や質感を重ねれば、外観を把握しやすい3次元モデルになります。この場合も、カメラとLiDARの位置関係や撮影時刻をそろえる必要があり、単にデータを重ねれば正しく合うわけではありません。
LiDAR・カメラ・レーダーの違い
LiDAR、カメラ、レーダーは、周囲の情報を得るという目的が共通しています。ただし、使う光や電波、得られる情報、影響を受けやすい条件が異なります。どれか一つがあらゆる場面で優れるのではなく、必要な情報に合わせて選ぶことが大切です。
| 技術 | 使う光・電波 | 得意な情報 | 苦手な条件・注意点 | 主な役割 |
|---|---|---|---|---|
| LiDAR | 自ら照射したレーザー光の反射 | 対象物までの距離、位置、表面の形状 | 雨・霧・雪、反射の弱い面、透明な面など。強い外光の影響を受ける場合もある | 周囲の形状計測、障害物までの距離測定、地形や建物の点群取得 |
| カメラ | 一般的な可視光カメラでは、対象物から届く可視光 | 色、文字、模様、対象物の外観 | 暗さ、逆光、視界不良など。距離を求めるには方式に応じた処理が必要 | 信号の色や標識の文字の読み取り、外観に基づく認識 |
| レーダー | 自ら送信した電波の反射 | 対象物までの距離や、近づく・遠ざかる速度 | 対象の細かな形の区別や、複数の反射の分離は方式・環境に左右される | 車両などの位置や接近速度の把握、悪天候時も考慮した周辺監視 |
LiDARは自ら光を出すため、周囲が暗くても距離を測れます。一方、レーザー光が雨粒や霧に散乱したり、強い外光によって反射光を捉えにくくなったりすることがあります。「暗所で使える」ことと「環境の影響を受けない」ことは別です。
一般的なカメラの画像から距離を求める場合は、2台のカメラの見え方の差を使うステレオ方式や、複数時刻の画像、AIによる推定などを利用します。画像に写った色や形だけでなく、追加の条件や処理に基づいて奥行きを求めるため、LiDARの測距とは仕組みが異なります。
レーダーは雨や霧の影響を比較的受けにくいものの、周囲からの複雑な反射や対象物の性質によって測定が難しくなる場合があります。距離と形状はLiDAR、色や文字はカメラ、距離や速度はレーダーという得意分野を踏まえ、複数の情報を組み合わせると、単独のセンサーでは不足する情報を補えます。ただし、その組み合わせにも位置合わせや誤検出への対処が必要です。
自動運転・ロボットで周囲を把握する
自動運転でのLiDARの役割は、周囲の車や歩行者、障害物までの距離と位置を把握することです。得られた点群を認識処理に渡し、「前方のどこに、どのような物があるか」を推定します。その情報を使って進む経路や速度を計画し、操舵やブレーキの制御へつなげます。
ここでは、距離を測ること、対象を認識すること、走行を判断することを分けて考えると理解しやすくなります。LiDARが点を検出しても、その点が歩行者なのか看板なのかは別の処理で判断します。また、信号の色は主にカメラなどで取得します。LiDARによる形状の情報だけで、道路上のすべての意味を読み取れるわけではありません。
移動ロボットでは、壁や柱などの形を手がかりに、現在の位置を推定する使い方があります。倉庫内のロボットなら、計測した通路の形を地図と照合し、自分がどこにいるかを判断できます。移動しながら地図を作り、同時に自分の位置も推定する技術は、SLAMと呼ばれます。似た形の通路が続く場所や、人や荷物の配置が変わる場所では、位置推定が難しくなることもあります。
安全な走行には、認識や位置推定の誤差、データの遅れ、装置の不調などを考慮したシステム全体の設計が必要です。自動運転にはさまざまな構成があり、すべての方式でLiDARが必須というわけではありません。搭載しただけで事故を防げるのではなく、ほかのセンサーや判断・制御の仕組みと組み合わせて役立てる技術です。
測量・インフラ・農業・考古学への活用
LiDARは、広い範囲の形状や、人が近づきにくい場所の状態を記録するときにも役立ちます。地上に設置するほか、車両、ドローン、航空機などに載せて測定します。用途によって重要なのは、対象の何を測り、その情報で何を判断したいのかという対応です。
| 分野 | 測る対象 | 取得・推定する情報 | 主な目的 |
|---|---|---|---|
| 測量・都市計画 | 地面、道路、建物 | 地表の高さや起伏、建物の形状 | 地形図や都市の3次元モデルの作成、計画の検討 |
| 防災・災害調査 | 斜面、河川周辺、被災した街 | 地形や構造物の状態、過去の計測からの変化 | 災害への備え、被害範囲や地形変化の把握 |
| インフラ点検 | 橋、トンネルなど | 表面の形状、位置合わせした計測間の変位 | 変形の確認、点検記録の作成、詳しく調べる箇所の検討 |
| 農業 | 作物、果樹の樹冠 | 高さ、広がり、植生の立体的な分布 | 生育の把握、散布量や管理方法の調整支援 |
| 森林管理 | 樹木、林内の地表 | 樹高、森林の構造、地形 | 森林資源量の推定、環境監視 |
| 考古学 | 植生に覆われた地表 | 地表の起伏や人工的な地形の痕跡 | 遺構の候補の把握、現地調査範囲の検討 |
測量では、上空から地形や建物を測り、地図や都市計画に使う基礎データを作れます。災害の前後で同じ場所を計測できれば、土砂の移動や地形の変化を比較する助けにもなります。ただし、時期の違う点群を比較するときは、座標や測定条件をそろえないと、測り方の違いを実際の変化と取り違えるおそれがあります。
橋やトンネルの点検では、離れた位置から表面の形を記録し、変形や変位を調べる作業を支援します。現場への接近が必要な作業を減らせる場合もありますが、微細なひび割れや内部の劣化まで必ずわかるわけではありません。点の間隔や測定精度より細かな変化は捉えにくいため、写真、目視、内部を調べる検査などと役割を分担します。
農業では、作物の高さや果樹の樹冠の広がりから生育の違いを把握し、管理の判断を支援します。葉や枝の量に応じた散布量の調整にもつながりますが、病気や栄養状態、収穫量が形だけで確定するわけではありません。必要に応じて現地調査やほかのセンサーの情報を合わせます。森林でも、樹高や立体的な構造を現地の情報と組み合わせ、資源量の推定や環境監視に利用します。
考古学で注目されるのは、植生に隠れた地形を調べられる点です。上空から照射した光の一部が枝葉の隙間を通って地表に届き、その反射を受け取れる場合があります。樹木からの反射と地表からの反射を区別し、地面の点を取り出すことで、森の下に残る段差や土塁などの痕跡を探ります。植生が密で地表まで光が届かなければ、地面のデータは不足します。
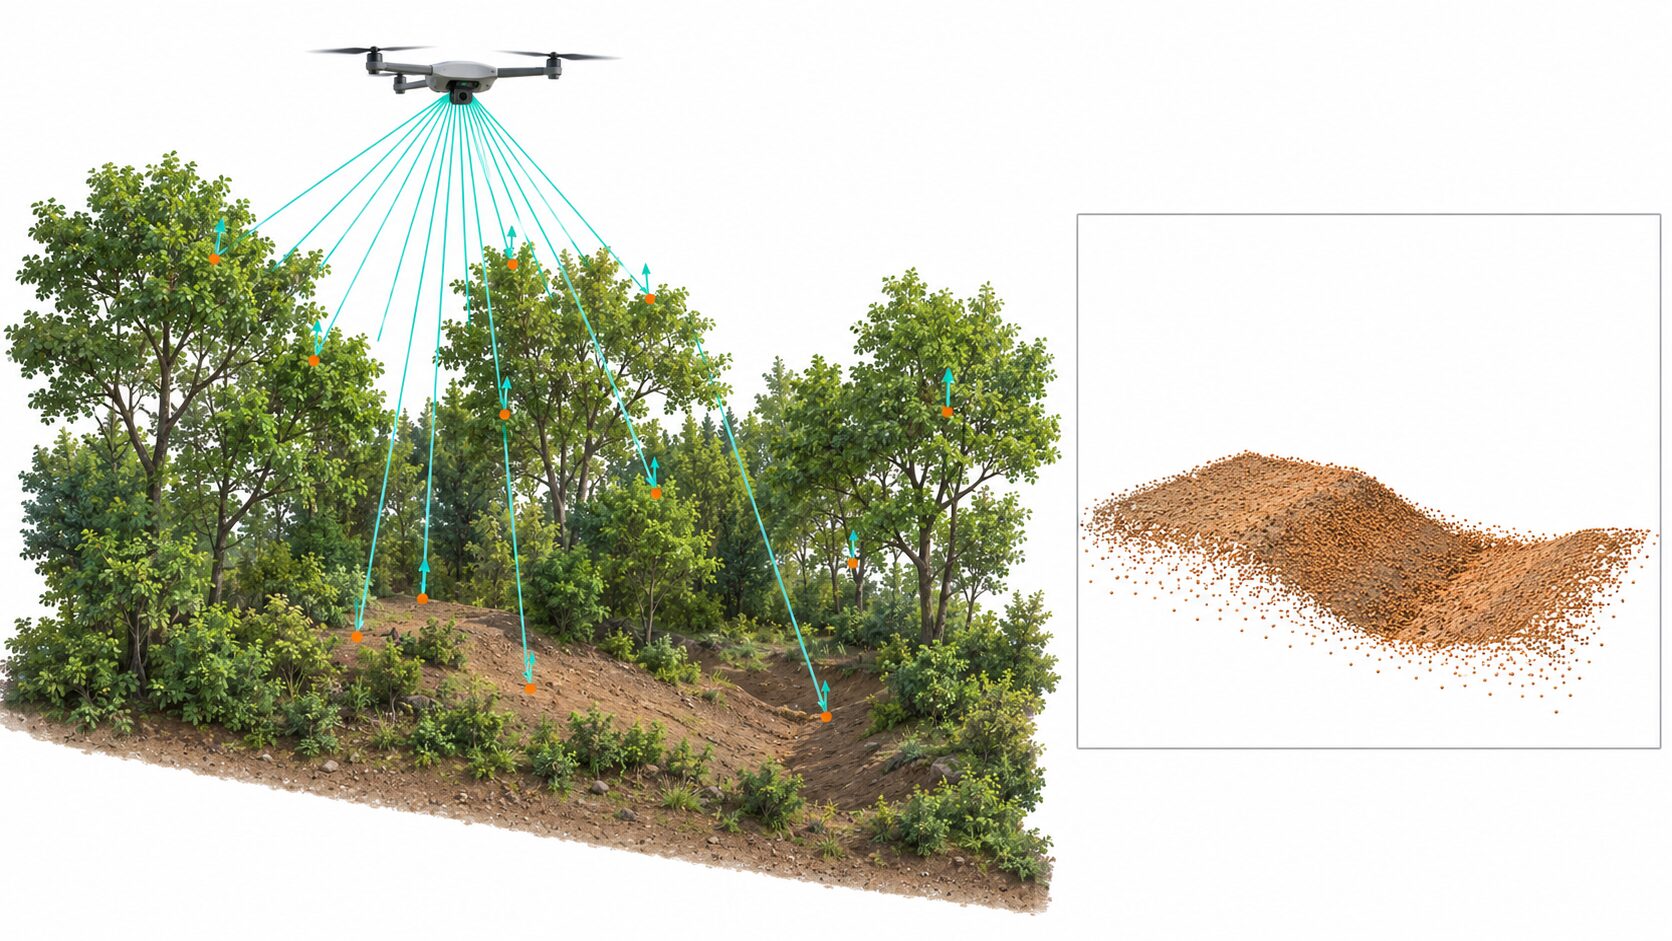
LiDARは地面を透過して埋蔵物を探す技術ではありません。測っているのは光が届く地表の形です。人工的に見える地形が見つかっても、それが遺構なのか、いつ作られたものなのかを判断するには、現地調査やほかの資料との照合が必要です。
天候・対象物・処理負荷に関する注意点
LiDARのデータは、装置の仕様だけでなく、天候、対象物の性質、測定する位置によって変わります。きれいな点群を得られた条件が、そのまま別の現場でも通用するとは限りません。まず、光が対象に届き、反射して戻るまでに何が起こるかを考えることが大切です。
雨、霧、雪があると、光が途中で散乱したり弱まったりします。対象物からの反射を受け取れずに点が欠けるほか、雨粒などからの反射を対象物として扱う誤検出も起こりえます。処理によって影響を減らす工夫はできますが、届かなかった光の測定情報まで確実に取り戻せるわけではありません。
対象物による違いもあります。使うレーザーの波長で光を反射しにくい黒い面などは、戻る光が弱く、距離によっては測りにくくなります。透明な面では光が透過し、鏡のような面では別の方向へ強く反射することがあります。見た目の色だけで結果が決まるわけではなく、材質、波長、照射角度などの組み合わせが関わります。
壁や車の裏側のように、光が遮られる場所も直接は測れません。距離が離れると対象上の点の間隔が広がる場合があり、小さな物や細い構造を捉えにくくなることもあります。点がない場所を、そのまま「何もない場所」と判断しないことが重要です。欠落の理由を確認し、必要なら別の方向から測定したり、ほかのセンサーで補ったりします。
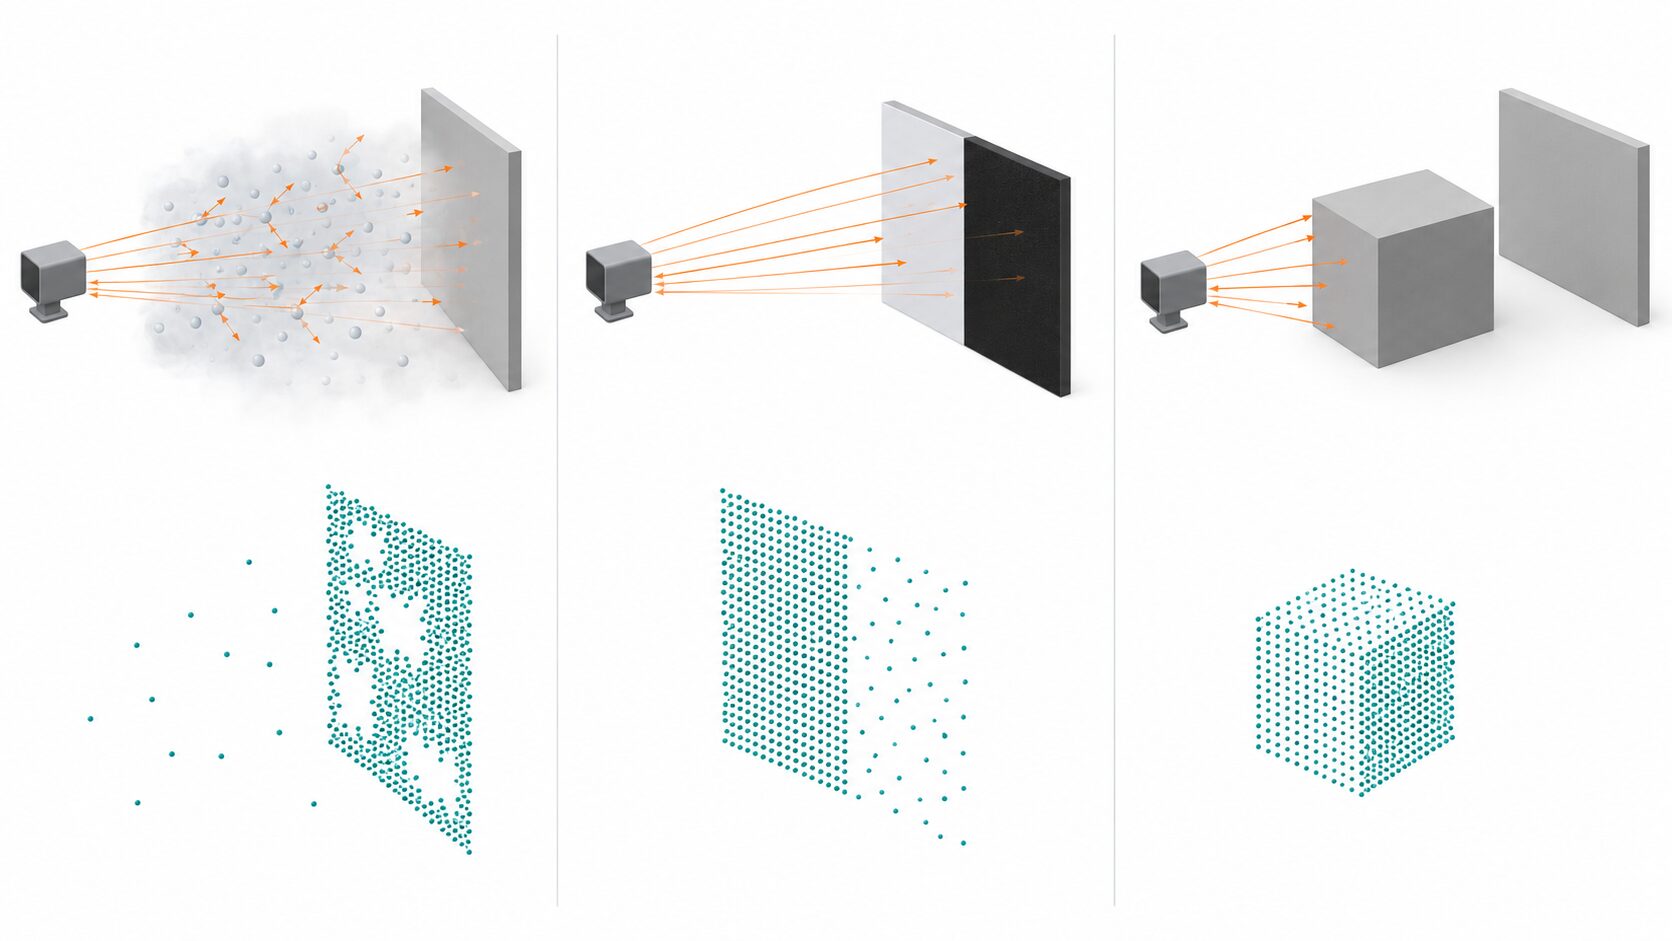
高密度な点群を広範囲・高頻度で取得すると、保存容量、通信量、計算量が増えます。地図作成では多少時間がかかっても細かさを重視できますが、走行中のロボットでは判断が間に合う処理速度が必要です。装置の価格だけでなく、計算機や保存先、センサーの設置調整、データ処理の人手、保守なども運用費に含めて考えます。
導入や学習用の機器選びでは、先に次の条件を整理すると、必要以上に大きなデータや性能を求めずに済みます。
- 測定範囲:どの方向を、どの距離まで測る必要があるか。
- 細かさ:どの程度の大きさの対象や変化を見分けたいか。
- 更新頻度:結果をどの速さで取得し、判断に使う必要があるか。
- 利用環境:屋内外、天候、外光、対象物の材質、遮蔽物の有無はどうか。
- 運用条件:保存・通信・処理に使える資源と、設置や保守にかけられる費用はどの程度か。
最大測距距離などの数値を見る際も、測定対象の反射率や周囲の明るさといった前提条件を確認します。用途に近い場所と対象で評価し、点の欠落や誤検出、処理の遅れまで含めて判断することが、実際に使える構成を選ぶうえで役立ちます。
小型化とデータ活用が広げる可能性
LiDARの利用範囲を広げるには、測定性能に加え、小型化、低価格化、量産しやすさ、処理の効率化が重要です。例えば、MEMS(微小電気機械システム)は、非常に小さな機械構造と電気的な仕組みを組み合わせる技術です。微小なミラーで光の向きを変える方式などは、装置を小型化するための選択肢になります。
ただし、小さくすればすべての性能が向上するわけではありません。測れる範囲、距離、点の細かさ、耐久性、消費電力などを用途に合わせて両立させる必要があります。量産による製造費の削減や、点群を必要な範囲に絞って処理する工夫も、機器を継続して運用できるかに関わります。
データの活用では、すでに行われている地形や建物の計測を、継続的な都市管理につなげることが考えられます。街の3次元モデルを更新し、構造物や地形の変化を把握できれば、防災計画や災害後の状況確認を支援できます。将来の利用を広げるには、データを取得するだけでなく、過去の記録と比較できる形で保存し、現場で判断に使える仕組みが必要です。
ゲームや舞台制作でも、空間の形を測る技術として応用できます。実在する建物や会場を3次元モデルの制作に利用したり、舞台やセットの位置関係を確認したりする使い方です。映像を空間に合わせる作業を支援する場合でも、LiDARが担うのは計測であり、立体映像を投影する装置ではありません。映像の制作や表示には別の技術を組み合わせます。
天候の影響を抑える方向では、複数の波長の利用や反射信号の処理を工夫する研究が挙げられます。ただし、こうした研究の方向性を、そのまま悪天候への確立済みの解決策と受け取ることはできません。実際の効果は方式や条件に依存し、どの環境でも性能を維持できると決まったわけではありません。
LiDARを理解するうえで軸になるのは、レーザーで距離を測り、点群として形を捉え、そのデータを目的に応じて処理するという流れです。測れる情報と測れない条件を押さえ、カメラやレーダー、AIなどの役割と結び付けることで、自動運転から測量までの使いどころを具体的に考えられます。
更新履歴
| 日付 | 内容 |
|---|---|
| 2025年1月31日 | 初回公開 |
| 2026年10月4日 | 測距と点群処理を補足し、地中探知の誤解やセンサー比較・測定限界を修正 |